盖世汽车讯 据外媒报道,卡内基梅隆大学机器人力学实验室(Carnegie Mellon University's Robomechanics Lab)的研究人员发明了一种四足仿生机器人,具有和其他机器人不同的攀爬能力。它利用一种独特的机制,能够附着在粗糙的垂直表面上,这种机制非常有效,同时相对简单。
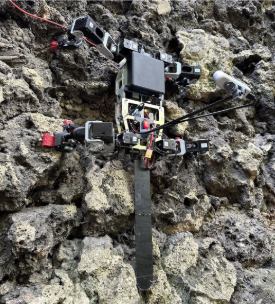
(图片来源:卡内基梅隆大学)
一些实验机器人可以利用基于吸力的抓取系统来爬上光滑的表面。但是,这类技术不适用于岩石等无法形成密封的粗糙表面。另一种选择是使用所谓的微棘抓手(microspine grippers),其中包含一系列微小的尖钩,可以钩住被攀爬表面的小角落和裂缝。当该抓手被抬起以进行下一步骤时,钩会从表面释放。
一些微棘抓手是被动的,依靠机器人悬挂身体的重量来保持抓握。这种类型的设备在相对平坦的墙壁上工作得很好,但在悬崖面等更不规则的表面却表现不佳,这需要更多样化的攀登策略。主动微棘抓手通过结合电动执行器来突破这一限制。这些电动执行器可以有目的地将一圈钩子沉入表面,从而保持在各方向上进行电动抓握。然而,这些抓手往往体积庞大、耗能高、具有机械复杂性,而且攀爬速度相当慢。
LORIS四足机器人的用武之地
该装置以一种会攀爬的有袋动物命名,同时取自“用于不规则斜坡的轻型观测机器人(Lightweight Observation Robot for Irregular Slopes)”。
机器人四条腿的末端各有一个张开的微棘抓手,其中包含两组彼此呈直角排列的棘。抓手通过被动腕关节与腿部相连。这基本上意味着抓手只是根据腿部的动作来移动。利用机载深度感测摄像头和微处理器,该机器人可以策略性地推进它的腿。当一条腿上的抓手抓住攀爬表面时,另一条腿上的抓手(在身体的另一边)也会这样做。
只要两条对角相对的腿在它们的抓手上保持向内张力,这些抓手就能牢牢地附着在表面上。与此同时,该机器人的另外两条相对的腿可以自由地向上迈出下一步。这是一种受昆虫启发的攀爬策略,被称为定向向内抓取(DIG)。
据研究人员介绍,LORIS结合了被动微棘抓手的重量轻、速度快、节能和简单性,以及主动抓手的牢固抓握性和适应性。此外,该机器人设计简单且制造成本低。
主营产品工程化动力传动系统、部件

*特别声明:本文为技术类文章,禁止转载或大篇幅摘录!违规转载,法律必究。
本文地址:https://auto.gasgoo.com/news/202406/5I70394611C409.shtml
联系邮箱:info@gasgoo.com
求职应聘:021-39197800-8035
简历投递:zhaopin@gasgoo.com
客服微信:gasgoo12 (豆豆)

新闻热线:021-39586122
商务合作:021-39586681
市场合作:021-39197800-8032
研究院项目咨询:021-39197921


 —— 全球视野·中国声音 ——